


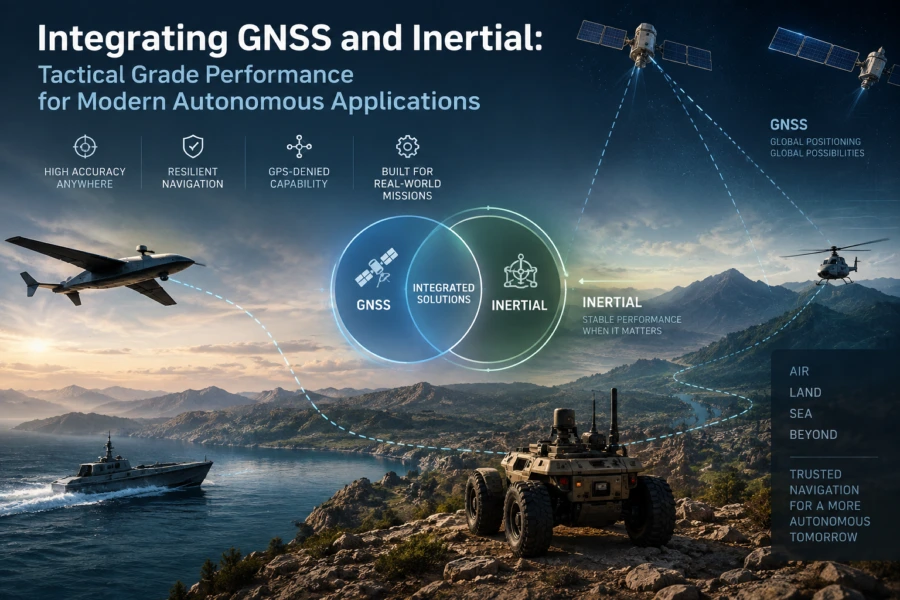
Автономним платформам замало одного GNSS. Коли сигнал слабшає, зникає чи спотворюється, тісна інтеграція GNSS з інерціальною системою (GNSS‑INS) тримає курс і дає стійку навігацію навіть у складних умовах і за низького SWaP‑C.
Чому цього вимагає реальність
– GNSS чутливий до багатопроменевості, а атаки спуфінгу й глушіння стають частішими та витонченішими. Міські каньйони, тунелі, перехід у приміщення — класичні проблемні зони.
– Резерв і безперервність критично важливі. INS природно доповнює GNSS, забезпечує безперервну, високочастотну інерціальну траєкторію під час відмов чи прогалин GNSS.
Про це говорили на вебінарі Inside GNSS разом із Hexagon | NovAtel та Inertial Sense. Джеймс Чан, керівник напряму INS в Aerospace & Defence Division Hexagon, дав системний погляд. Уолт Джонсон, засновник і CTO Inertial Sense, зосередився на тактичному рівні в компактних, низько‑SWaP‑C MEMS‑реалізаціях.
Що таке ІВБ та з чого росте точність
Інерціальний вимірювальний блок (IMU) — серце ІНС. У стандартній конфігурації це триосьові акселерометри та гіроскопи, тобто 6 ступенів свободи. Часто додають магнітометр для курсу та барометр для висоти, тоді отримуємо 9 DoF або 10 DoF відповідно. Магнітометрам зазвичай потрібна калібровка з урахуванням локальних завад і магнітного схилення.
Будь‑який IMU має дрейф. Помилки накопичуються, якщо їх не коригувати зовнішнім джерелом. Тому майже всі ІНС працюють із фільтрами, найчастіше з розширеним фільтром Калмана (EKF): GNSS дає періодичні поправки, а між оновленнями інерціальна частина мостить прогалини й видає положення, швидкість і орієнтацію.
Клас IMU визначає насамперед гіроскоп. Поширені три типи:
– RLG, кільцевий лазерний гіроскоп: два зустрічні лазерні промені відбиваються в замкненому контурі. Під час обертання один шлях стає довшим, за різницею часу приходу визначається кутова швидкість.
– FOG, волоконно‑оптичний гіроскоп: два промені біжать по котушці волокна в протилежних напрямках, різниця часу на виході дає обертання. Довша котушка — вища роздільність. Зазвичай менші й дешевші за RLG, хоча й поступаються в точності, технологія прогресує.
– MEMS: кремнієві мікроструктури, що реагують на прикладені сили. Найкомпактніші, з найнижчим SWaP‑C, від смартфонів до БпЛА.
IMU класифікують як consumer, industrial, tactical, navigation. Ключові метрики:
– In‑run bias stability гіроскопа (нестабільність зсуву) показує, як зсув дрейфує з часом за сталої температури. Чим більше значення, тим гірша стабільність.
– Angular Random Walk (ARW) описує шум, що накопичує кутову помилку. Обидва показники визначають через Allan Variance Plot. Менші значення — менше випадкового шуму в кутових вимірах.
На горизонті — квантові IMU на базі атомної інтерферометрії. За словами Чана, вони потенційно майже в тисячу разів точніші за звичні MEMS, але сьогодні мають низьку частоту виходу, високе енергоспоживання і поки не представлені комерційно.
Від супутникових фіксацій до безперервної траєкторії
GNSS потребує «видимого неба», а точність залежить від геометрії супутників. Водночас це найкраще джерело абсолютних координат без інфраструктури на боці користувача, окрім антени й приймача. У тісній інтеграції GNSS — абсолютне, але вразливе й відносно низькочастотне, INS — відносна, високочастотна, інваріантна до радіозавад, але схильна до дрейфу. Разом вони стримують ріст помилок.
Чан показав приклад із приймачем NovAtel у центрі Калгарі: багатопроменевість тягнула GNSS‑траєкторію в різні боки. Додавання IMU та обробка в NovAtel SPAN різко покращили позиціювання: INS забезпечила відносну стабільність, GNSS — абсолютні прив’язки.
Що дивляться замовники в першу чергу — вимоги до PVA (позиція, швидкість, орієнтація). У продуктах NovAtel SPAN це дають по тривалостях відмов, щоб було зрозуміло, чого чекати. Далі — SWaP‑C: тенденція до менших, легших, економніших IMU. З технічних параметрів важливі зсув і його стабільність, ARW, VRW (швидкісна випадкова хода), динамічний діапазон акселерометрів у g. Не плутати діапазон із ударостійкістю.
Попит зростає на точні, але малі та енергоощадні IMU з широким діапазоном і низьким ARW. Рівень — між промисловим та тактичним.
Як Inertial Sense робить тактичний рівень масовим
Місія Inertial Sense — демократизувати тактичний GNSS‑INS для автономних і оборонних застосувань за низького SWaP‑C. Архітектура сенсорного злиття multi‑GNSS і MEMS‑IMU дає тактичну точність орієнтації, сантиметрове RTK‑позиціювання, а модулі важать менше грама. Акцент на високій частоті оцінювання і роботі в умовах відсутності GPS.
Застосування охоплюють БпЛА, робототехніку, морські й платформи прецизійної стабілізації. Попит підживлюють нові напрями: барражуючі боєприпаси, системи ураження, комерційні автономні авто, гуманоїдні роботи. Тактичний рівень потрібен, але за масового ціноутворення. Навігаційні та військові IMU найвищого класу часто коштують 100 тис. доларів і більше.
Компанія тримає тактичні датчики в діапазоні 5–25 тис. доларів, обираючи доступне «залізо» й алгоритми, які вичавлюють тактичну продуктивність на такому апаратному рівні. Рішення будують на компонентах із полиці, але додають власні схеми, калібрування та виробничі процеси, що дають високу точність. Обчислення працюють на мікроконтролерах із одинарною точністю, без подвійної.
Для чисельної стійкості застосовано квадратнокореневий EKF з UD‑факторизацією, що дозволяє стабільні оцінки на високих частотах та ефективні обчислення на недорогих процесорах. Для динамічних маневрів реалізовано компенсацію coning і sculling, аби не інтегрувати систематичні помилки за коливальних обертань і одночасних обертів з лінійним прискоренням.
Є легкий багатодіапазонний RTK‑движок, оптимізований під низько‑SWaP GNSS‑приймачі й процесори. Модульна архітектура GNSS спрощує інтеграцію IMU з різними приймачами, зокрема u‑blox F9 і X20, а також планується прошивка з підтримкою Septentrio mosaic‑G5.
Польові приклади: у режимі dead reckoning наземний транспорт пройшов паркінгом близько 350 м за 105 секунд повного відключення GNSS, дрейф склав приблизно 6%. У наземному режимі дрейф більше залежить від пройденої відстані, ніж від часу. В інших тестах IMX порівнювали з системами на кшталт NovAtel SPAN і отримували співставні результати.
Продуктові лінійки й оптимізація вартості
– IMX — компактні тактичні IMU та INS‑модулі.
– GPX — приймачі multi‑GNSS із сирими вимірами, сантиметровою точністю, можливістю визначення курсу за двома антенами.
Обидві родини є у вигляді OEM‑модулів для поверхневого монтажу та в міцних захищених корпусах.
Дорожня карта: IMX‑6 і далі
Новий IMX‑6 запланований до релізу цього року. Порівняно з IMX‑5 очікується близько 30% поліпшення по орієнтації й точності, вихідна частота до 500 Гц, кращі крен і тангаж, точніший курс, менша нестабільність зсуву гіроскопа, нижчі ARW і нестабільність зсуву акселерометрів. Збільшено діапазон вимірювань і сенсорну надлишковість.
Прилад витримує вищі прискорення, передбачено високовиробниче прецизійне калібрування по температурі. Оскільки вібрації критичні, йдуть випробування на удар і вібрацію та зняття динамічної частотної характеристики. Кожен IMX повністю калібрують на виробництві в діапазоні температур від мінус 40 до плюс 85 °C: зсуви, взаємоосьове вирівнювання, масштабні коефіцієнти. Планують додати температурну компенсацію для моделі масштабного коефіцієнта.
Польове калібрування теж передбачене. Для малих пристроїв достатньо рівної поверхні: кілька секунд, іноді треба перекинути на кілька сторін або просто виставити в робочому положенні й вибрати потрібний режим. Для великих машин можна використати GPS, щоб задати вирівнювання сенсора. Команда Inertial Sense проводить клієнтів через обидва сценарії.
Оновлення IMX‑6 спрощують «drop‑in» заміни, покращують динаміку, роблять поведінку стабільнішою по температурі, розширюють сумісність із GNSS‑екосистемою та полегшують сервіс у полі.
Кейси впровадження
– Глобальний провайдер супутникового зв’язку. Потрібна була частка градуса по орієнтації для стеження за супутниками на рухомих суднах, але доступними засобами. Inertial Sense інтегрувала тактичну інерціальну навігацію з низько‑SWaP GNSS і адаптувала виробництво під графік постачань.
– Оборонна технологічна компанія. Розробнику безпілотних систем знадобилися нижчі ARW і нестабільність зсуву, ніж у IMX‑5. Спільно створили IMX‑6, що вкладається в потрібні показники продуктивності та SWaP‑C і відкрив нові можливості співпраці.
– Розробник автономного ландшафтного догляду. Потрібна висока точність навігації, сумісна з ринком комерційних газонокосарок. Інтегрували IMX у платформу замовника пліч‑о‑пліч з інженерною командою.
У всіх прикладах ключем був low‑SWaP‑профіль за тактичних метрик без «навігаційного» цінника, плюс підтримка інтеграції та екологічна стійкість.
Як обирати GNSS‑INS: питання до виробника
Дані в специфікаціях різняться, тому важливо розуміти метрики й їхній вплив на вашу задачу.
– Продуктивність (позиція, швидкість, орієнтація) у нормі та під час відмов
– Результати реальних випробувань
– Поведінка під час прогалин GNSS
– Калібрування: заводське і польове
– Дорожня карта продукту й очікувані оновлення
GNSS‑INS як інфраструктура автономії
Те, що колись було нішевою авіонікою, зараз — фундамент для масових автономних систем. Прогрес MEMS‑IMU, алгоритмів злиття даних і інтеграційних екосистем робить тактичну точність доступною у масштабі, зберігаючи низькі SWaP‑C.
Джерело: insidegnss.com.
 Позиціонування в режимі RTK
 RTK підписки
 Геодезія та лазерне сканування
 Програма лояльності
 Мобільний додаток “Системнет”
 Обробка даних
 Продаж геодезичного обладнання
 Оренда геодезичного обладнання
 Оренда лазерного 3D сканеру